https://view.joomag.com/control-y-rob%C3%93tica/0248063001569993289 REVISTA
https://www.mindomo.com/es/mindmap/control-y-robotica-5697eaccd7744ed4a270ee396bdc59d6 MAPA MENTAL
https://padlet.com/laurampepegrillo/3vs8h62lczhj MURAL
martes, 1 de octubre de 2019

Robots según su arquitectura
Robots según su arquitectura
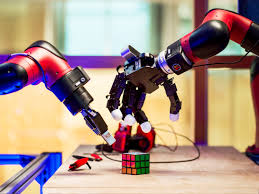
POLIARTICULADOS: Bajo este grupo están los robots de muy diversa forma y configuración cuya característica común es la de ser básicamente sedentarios -aunque excepcionalmente pueden ser guiados para efectuar desplazamientos limitados- y estar estructurados para mover sus elementos terminales en un determinaado espacio de trabajo según uno o más sistemas de coordenadas y con un número limitado de grados de libertad". En este grupo se encuentran los manipuladores, los robots industriales, los robots cartesianos y algunos robots industriales y se emplean cuando es preciso abarcar una zona de trabajo relativamente amplia o alargada, actuar sobre objetos con un plano de simetría vertical o deucir el espacio ocupado en el suelo.
La arquitectura, definida por el tipo de configuración general del robot, puede se metamórfica. El concepto de metamorfismo, de reciente aparición, se ha introducido para incrementar la flexibilidad funcional de un robot a través del cambio de su configuración por el propio robot. El metamorfismo admite diversos niveles, desde los más elementales -cambio de herramienta o de efector terminal-, hasta los más complejos como el cambio o alteración de algunos de sus elementos o subsistemas estructurales. Los dispositivos y mecanismos que pueden agruparse bajo la denominación genérica del robot, tal como se ha indicado, son muy diversos y es por tanto difícil establecer una clasificación coherente de los mismos que resista un análisis crítico y riguroso. La subdivisión de los robots, con base en su arquitectura, se hace en los siguientes grupos: Poliarticulados, Móviles, Androides, Zoomórficos e Híbridos.
POLIARTICULADOS: Bajo este grupo están los robots de muy diversa forma y configuración cuya característica común es la de ser básicamente sedentarios -aunque excepcionalmente pueden ser guiados para efectuar desplazamientos limitados- y estar estructurados para mover sus elementos terminales en un determinaado espacio de trabajo según uno o más sistemas de coordenadas y con un número limitado de grados de libertad". En este grupo se encuentran los manipuladores, los robots industriales, los robots cartesianos y algunos robots industriales y se emplean cuando es preciso abarcar una zona de trabajo relativamente amplia o alargada, actuar sobre objetos con un plano de simetría vertical o deucir el espacio ocupado en el suelo.
Clasificación de los robots
Clasificación de los robots

La que a continuación se presenta es la clasificación más común:
Robots inteligentes. Son similares a los anteriores, pero además poseen sensores que envían información a la computadora de control sobre el estado del proceso. Esto permite una toma inteligente de decisiones y el control del proceso en tiempo real.
Circuitos básicos de control mediante transistores
Circuitos básicos de control mediante transistores
Con los transistores podemos controlar cualquier componente de un sistema automático que necesite una intensidad de corriente mayor que el resto,como un motor o un relé .Este último nos permite separar el circuito de control de los elementos de salida.
-CONTROL DE UN MOTOR
Mediante un transistor se puede controlar el giro o la detención de un motor.Basta con permitir o no la circulación de electrones por la base del mismo.De forma similar podríamos controlar otros dispositivos.
Un ejemplo es que sis sustituimos la LDR (es una resistencia cuyo valor depende de la luz que incide sobre ella) por un sensor de temperatura y el motor por un timbre,tendremos una alarma de temperatura.
-CONTROL DE UN RÉLE
A continuación ,se presentan dos circuitos que detectan un parámetro mediante un sensor (LDR) y activan un relé mediante un transistor.
-Circuitos con réle.
-Relé activado mediante luz.
La LDR deja pasar la corriente cuando incide luz sobre ella; esto provoca la activación del transistor y del relé.
-Relé activado mediante oscuridad
La LDR presenta una resistencia muy pequeña cuando incide luz,de forma que no permite que circule apenas corriente por al base: el transistor y el relé permanecen desactivados.
Sistema de control
Sistema de control

Dentro de la ingeniería de sistemas, un sistema de control es un conjunto de dispositivos encargados de administrar, ordenar, dirigir o regular el comportamiento de otro sistema, con el fin de reducir las probabilidades de fallo y obtener los resultados deseados. Por lo general, se usan sistemas de control industriales en procesos de producción industriales1 para controlar equipos o máquinas.
Existen dos clases comunes de sistemas de control, sistemas de lazo abierto y sistemas de lazo cerrado. En los sistemas de control de lazo abierto la salida se genera dependiendo de la entrada; mientras que en los sistemas de lazo cerrado la salida depende de las consideraciones y correcciones realizadas por la retroalimentación. Un sistema de lazo cerrado es llamado también sistema de control con realimentación. Los sistemas de control más modernos en ingeniería automatizan procesos sobre la base de muchos parámetros y reciben el nombre de controladores de automatización programables (PAC).
Robótica/Características de los Robots
Robótica/Características de los Robots

Existen diversos tipos de clasificaciones de robots y cada clasificación tiene diversas características, algunas de las características que comparten los robots son:
- Movimiento: Sistema de coordenadas en las que el robot se va a desplazar.
- Cartesianas
- Cilíndricas
- Polares
- Energía: Un robot debe de tener una fuente de energía para poder convertirla en trabajo cada vez que efectúa algún movimiento.
- Grados de libertad: Se utilizan para conocer la posición de cada actuador y articulación del robot para que el efector final este en la posición para realizar la tarea programada.
- Captación de la información: Se refiere a los sensores que van a darle al robot la información necesaria para que desempeñe la actividad para la que está diseñado.
- Autonomía: La forma en que un robot desempeña una actividad tiene complejidad. Si esta tiene algún dinamismo es mayor, es por esto que una de las ramas de la robótica muy importante es la de la inteligencia artificial (IA).
Robot
Robot
Del ingles robot, que a su vez deriva del checo robota (“prestación personal”), un robot es una máquina programable que puede manipular objetos y realizar operaciones que antes sólo podían realizar los seres humanos.

El robot puede ser tanto un mecanismo electromecánico físico como un sistema virtual de software. Ambos coinciden en brindar la sensación de contar con capacidad de pensamiento o resolución, aunque en realidad se limitan a ejecutar órdenes dictadas por las personas.
Robot
Pese a que no existe una definición precisa del concepto, se suele considerar que un robot tiene la capacidad de imitar el comportamiento de los humanos o de animales. Existen robots humanoides, surgidos a partir de la segunda mitad del siglo XX, que pueden caminar, mover un brazo mecánico, manipular su entorno o hasta responder a los estímulos.
La robótica moderna difiere de la antigua ante el lógico avance científico. Sin embargo, los primeros intentos de crear robots se remontan al siglo IV a.C., cuando el matemático griego Arquitas de Tarento logró construir un ave mecánica que funcionaba con vapor.
Los robots, en la actualidad, se utilizan en el ámbito industrial (para montar piezas de diversos mecanismos, desplazar grandes pesos y otras tareas), en la medicina (para operar en lugares de difícil acceso) y en el campo militar (para reducir las bajas humanas), entre otros sectores.
Suscribirse a:
Entradas (Atom)